연구

자기장, 소프트 소재, 기계설계, 기계학습을 결합해 최소침습 의료를 위한 무선 로봇을 연구합니다.

자기장 구동 및 위치추정자기장 구동 및 위치추정자기장 구동 및 위치추정
01

자기장 구동 및 위치추정

영구자석 배열, 전자석 코일, 하이브리드 자석 배열로 체내 깊숙한 곳의 무선 로봇을 구동하고, 자기 위치추정·보정 기법으로 폐루프 제어를 구현합니다.

  • 자기 에너지 트랩을 이용한 영구자석 배열 기반 연조직 내 밀리로봇 내비게이션
  • 하이브리드 자석 배열을 이용한 혈관 내 소형 자석의 4자유도 제어
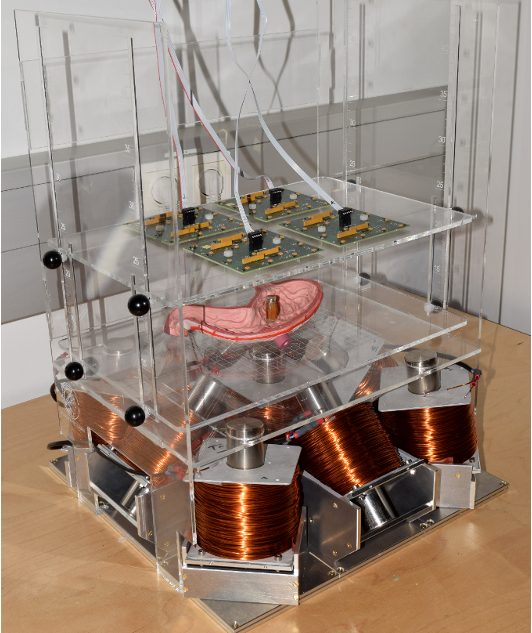
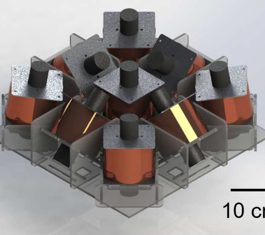
  • 위 전체를 덮는 넓은 작업공간과 수직 방향 힘에 최적화된 9-코일 전자기 구동 시스템
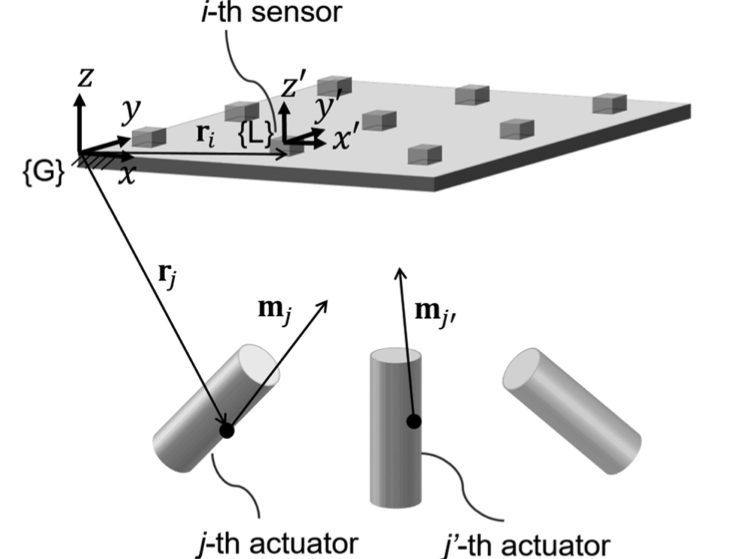
  • 자기 구동과 호환되는 2차원 홀센서 배열 기반 5자유도 위치추정
  • 약 1,800개 위치추정·구동 파라미터의 동시 보정 (R² > 0.99)
무선 의료 로봇
02

무선 의료 로봇

진단·치료·이식을 위한 최소침습 무선 로봇 — 조직검사가 가능한 소프트 캡슐내시경, 자석 기반 로봇 카테터, 녹내장 마이크로로봇 수술, 스스로 설치되는 뉴럴 임플란트, 약물전달 소프트 로봇을 연구합니다.

  • 미세바늘 조직검사가 가능한 자기 구동 소프트 캡슐내시경 (돼지 위 ex-vivo 검증)
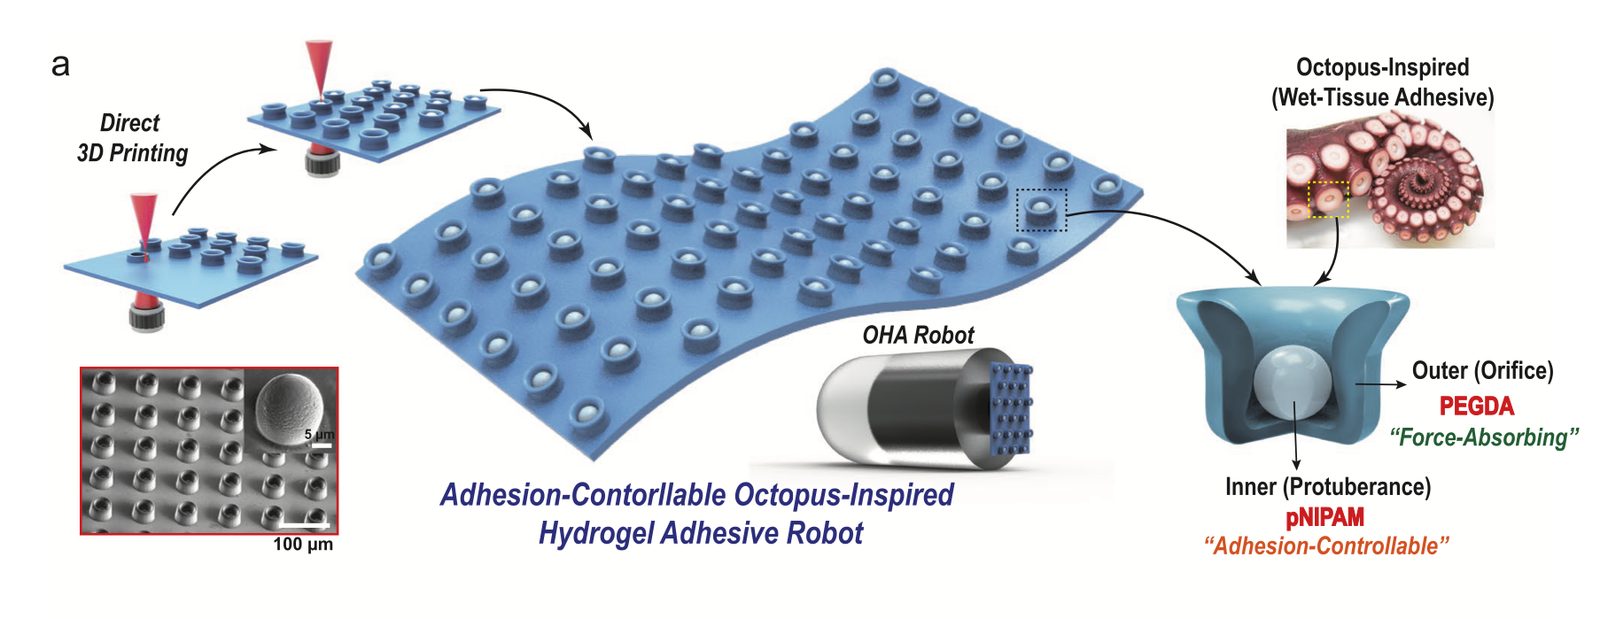
  • 조직 접착 조절이 가능한 생체적합 하이드로젤 로봇
  • pH·온도 반응형 표적 약물전달 소프트 로봇
  • 녹내장 치료를 위한 자성 마이크로로봇 수술 및 이식 플랫폼
  • 스스로 설치되는 밀리스케일 로보틱 뉴럴 임플란트, 영구자석 기반 로봇 카테터
소프트 로봇 및 그리퍼
03

소프트 로봇 및 그리퍼

강성과 접착력을 필요에 따라 조절하는 그리퍼와 소프트 바디 — 수중에서도 붙잡는 레이어 재밍 그리퍼부터 자가 밀봉 흡착 그리퍼, 산업용 적응형 그리퍼까지 연구합니다.

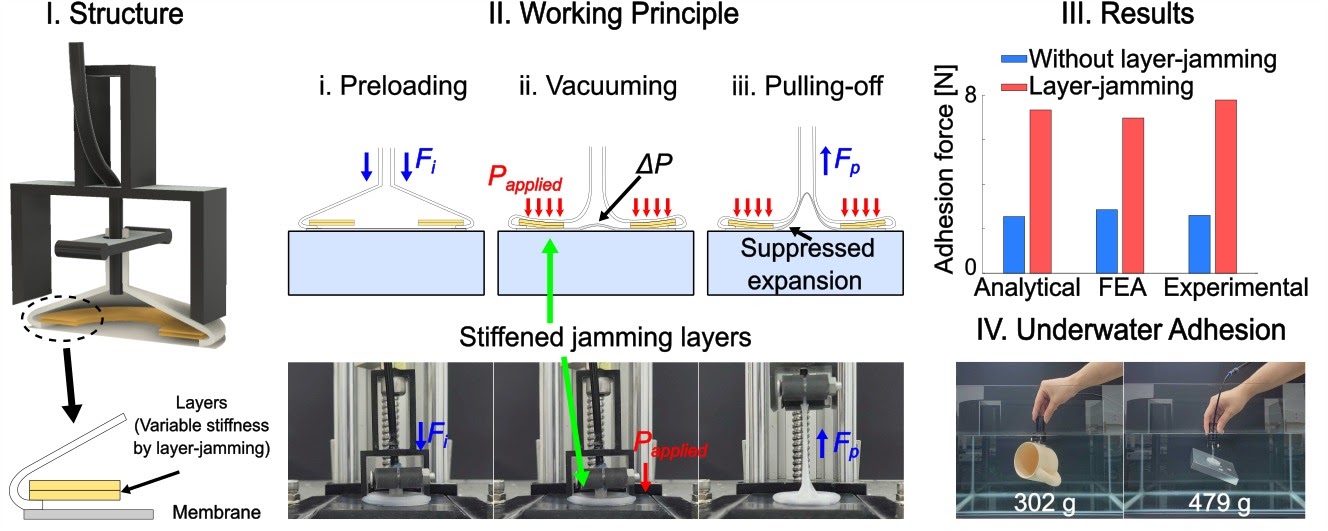
  • 강성 조절과 수중 접착이 가능한 레이어 재밍 소프트 그리퍼
  • 거칠고 불규칙하거나 연약한 물체에 적응하는 자가 밀봉 흡착 그리퍼
  • 액체 초발수성을 포함한 생체모방 미세섬유 접착 구조
  • 원전 내 실린더형 금속폐기물 처리를 위한 적응형 그리퍼
학습 기반 설계 최적화
학습 기반 설계 최적화
04

학습 기반 설계 최적화

기계학습과 유한요소해석 기반 베이지안 최적화로 직관으로는 찾기 어려운 설계 — 접착 미세구조, 전자석 배치, 자석 배열 — 를 찾아내고 실험으로 검증합니다.

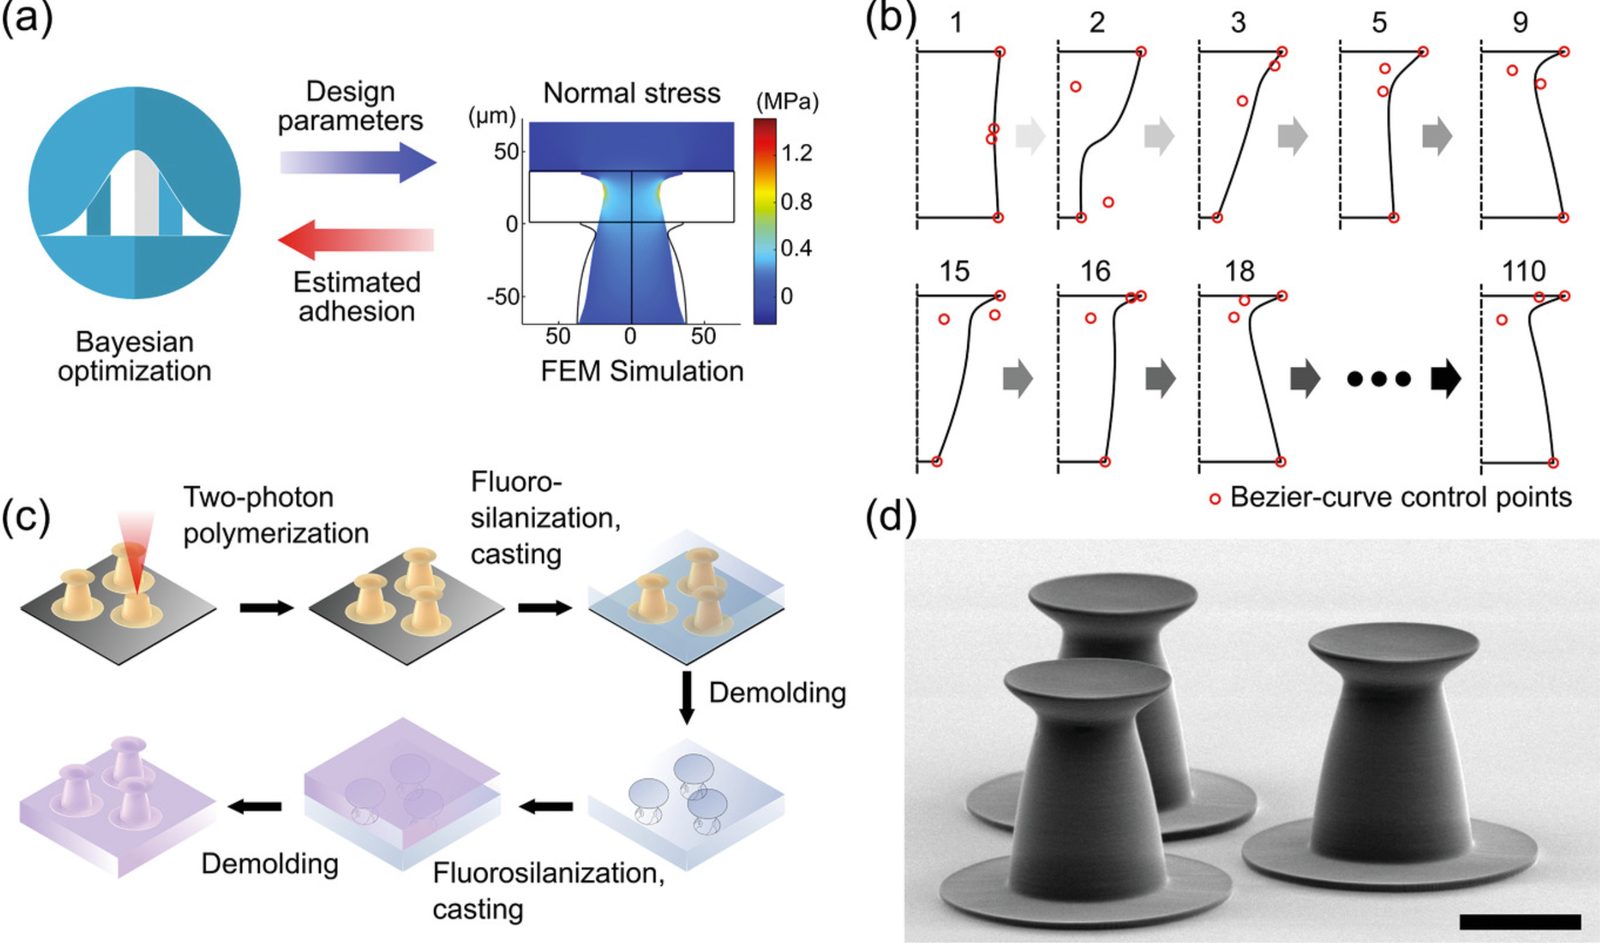
  • 초탄성 유한요소해석과 베이지안 최적화를 결합한 접착 미세섬유 형상 설계
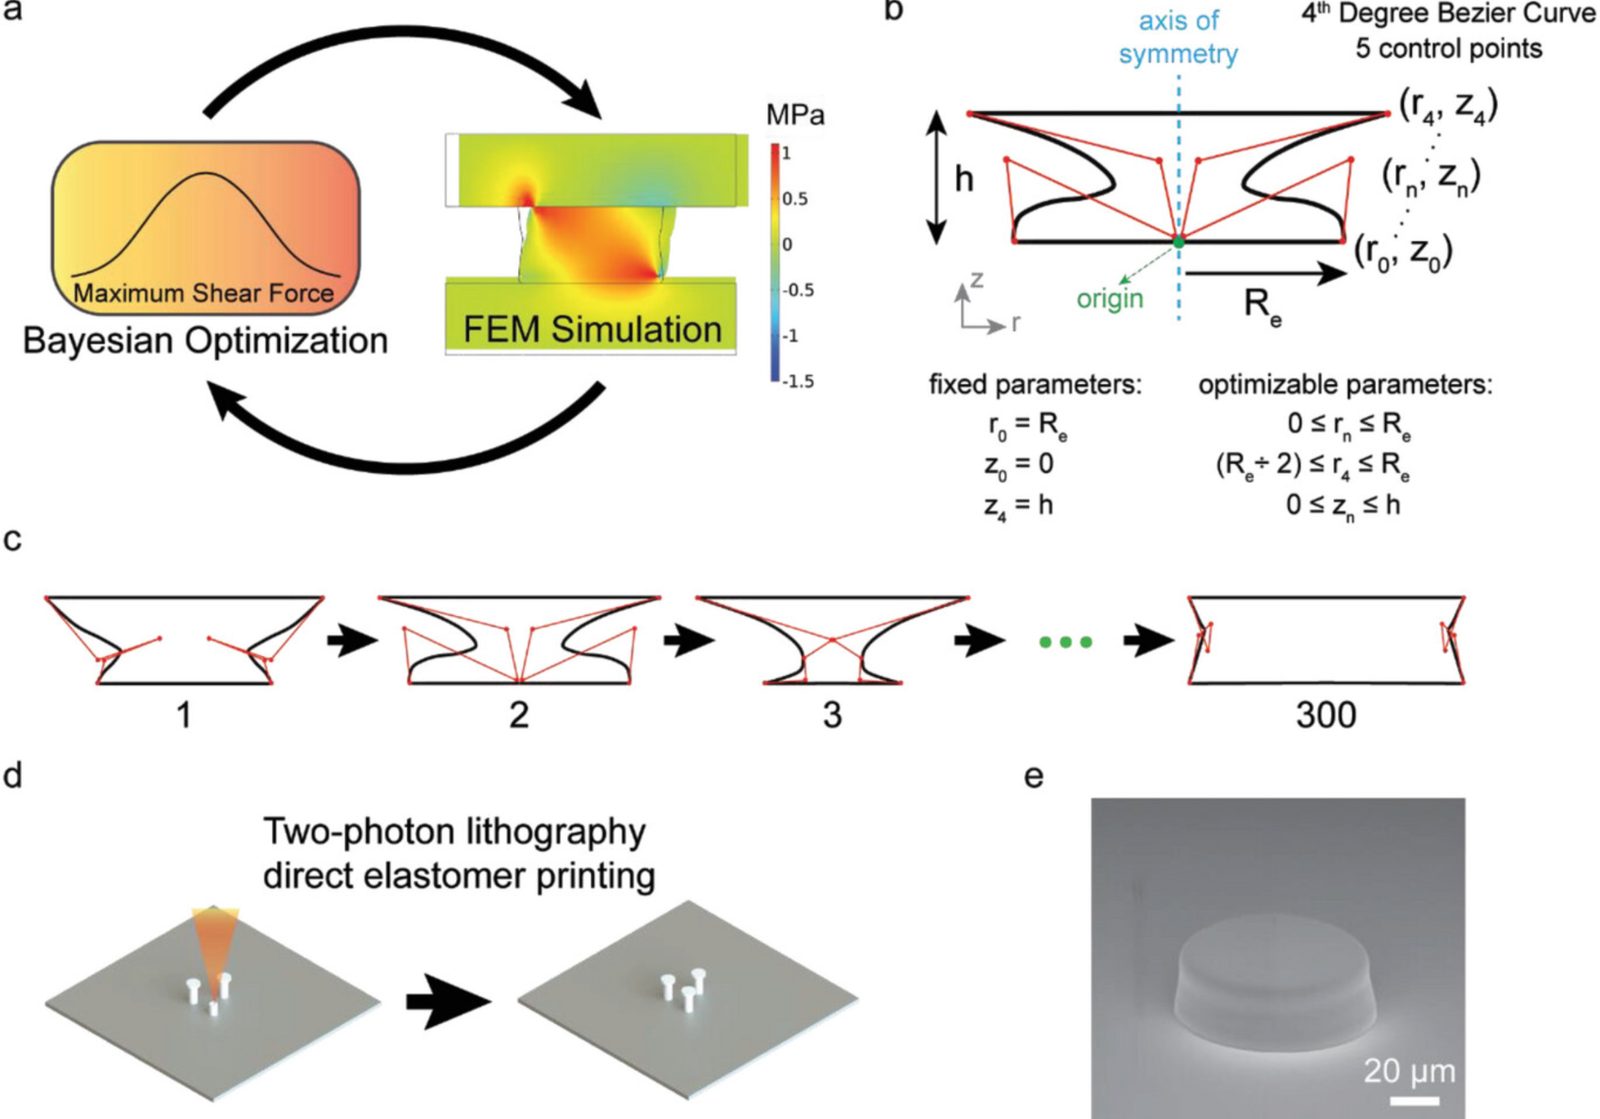
  • 기계학습으로 찾은 전단 최적 접착 미세구조
  • 마이크로로봇 구동을 위한 전자석 배치의 베이지안 최적화
  • 평면 영구자석 배열 설계 및 로봇 부품의 생성형 설계

연구 인프라

설계부터 제작, 해석, 실험까지 연구실 안에서 직접 수행할 수 있는 장비를 갖추고 있습니다.

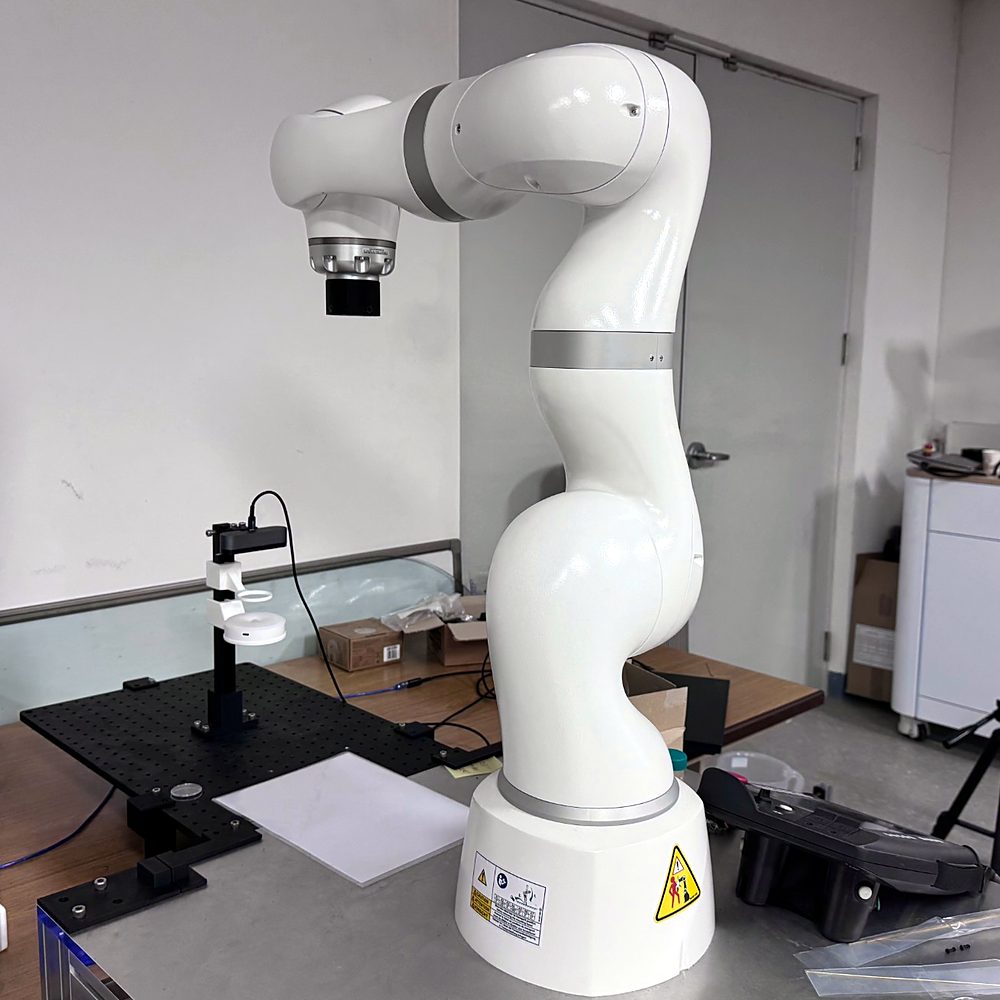
  • KUKA LBR Med 14 R820
    의료 로봇

    KUKA LBR Med 14 R820

    의료용 7축 협동로봇

    • 가반하중 14 kg · 작업반경 820 mm
    • 전 관절 토크센서 · 반복정확도 ±0.15 mm
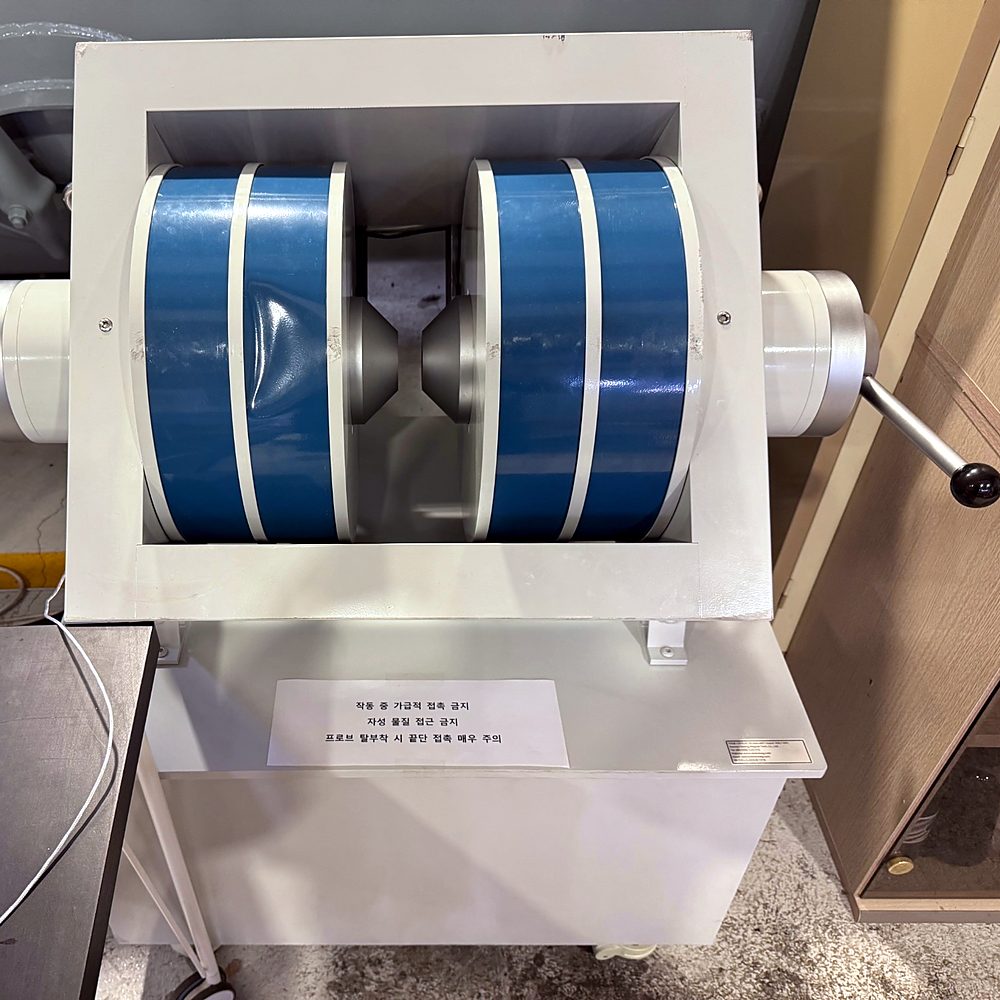
  • DXSB-130
    자기장 구동·시험

    DXSB-130

    가변 극간 전자석

    • 최대 3.4 T (극면 Ø15 mm, 극간 5 mm)
    • 극간 0–120 mm · 자극 직경 130 mm
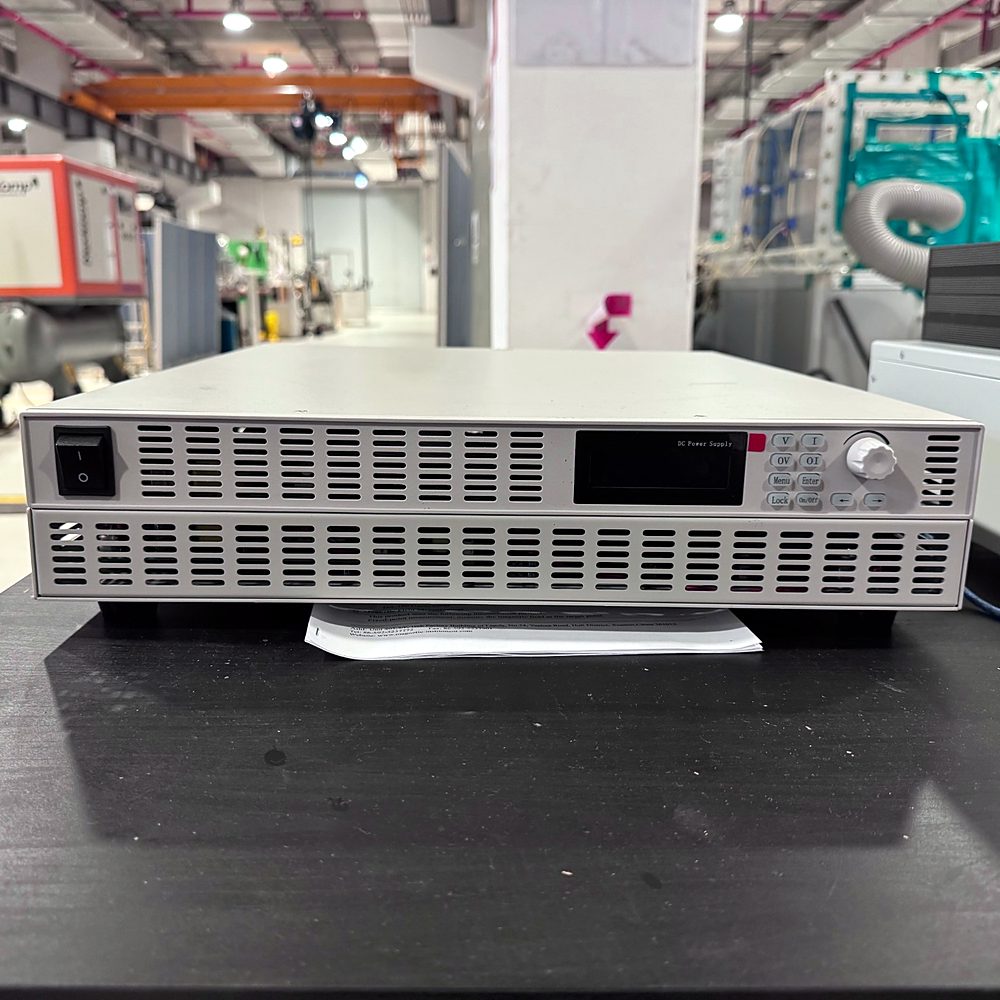
  • DX627515050
    자기장 구동·시험

    DX627515050

    디지털 제어 직류 전원공급기

    • DC 0–150 V / 0–50 A · 최대 7.5 kW
    • RS232 / RS485 원격 제어
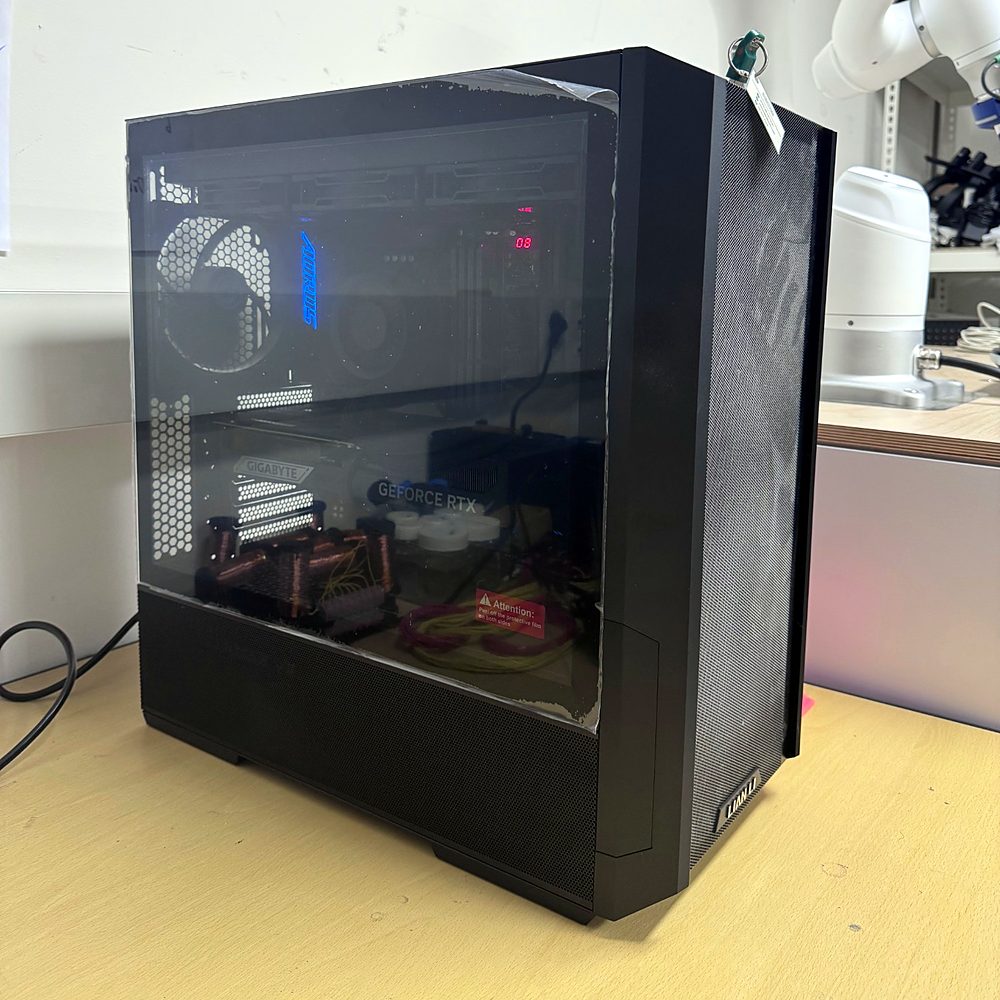
  • COMSOL Multiphysics 6.4
    해석·시뮬레이션

    COMSOL Multiphysics 6.4

    구조·전자기 연성해석 워크스테이션

    • Structural Mechanics · AC/DC 모듈
    • Ryzen 9 9950X (16코어) · RAM 256 GB · RTX 5070 Ti
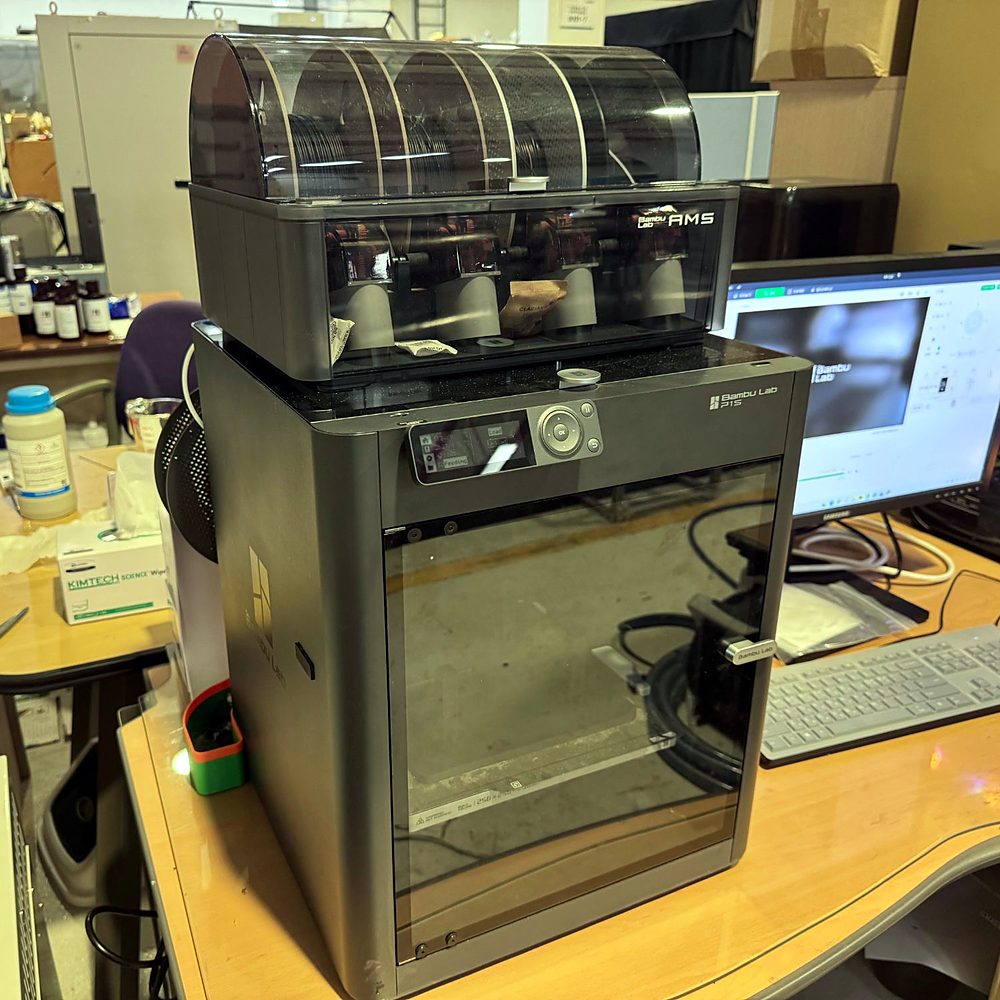
  • Bambu Lab P1S
    시제품 제작

    Bambu Lab P1S

    밀폐형 FDM 3D 프린터 (AMS 다색)

    • 출력 크기 256 × 256 × 256 mm
    • 노즐 최고 300 °C · 최대 500 mm/s
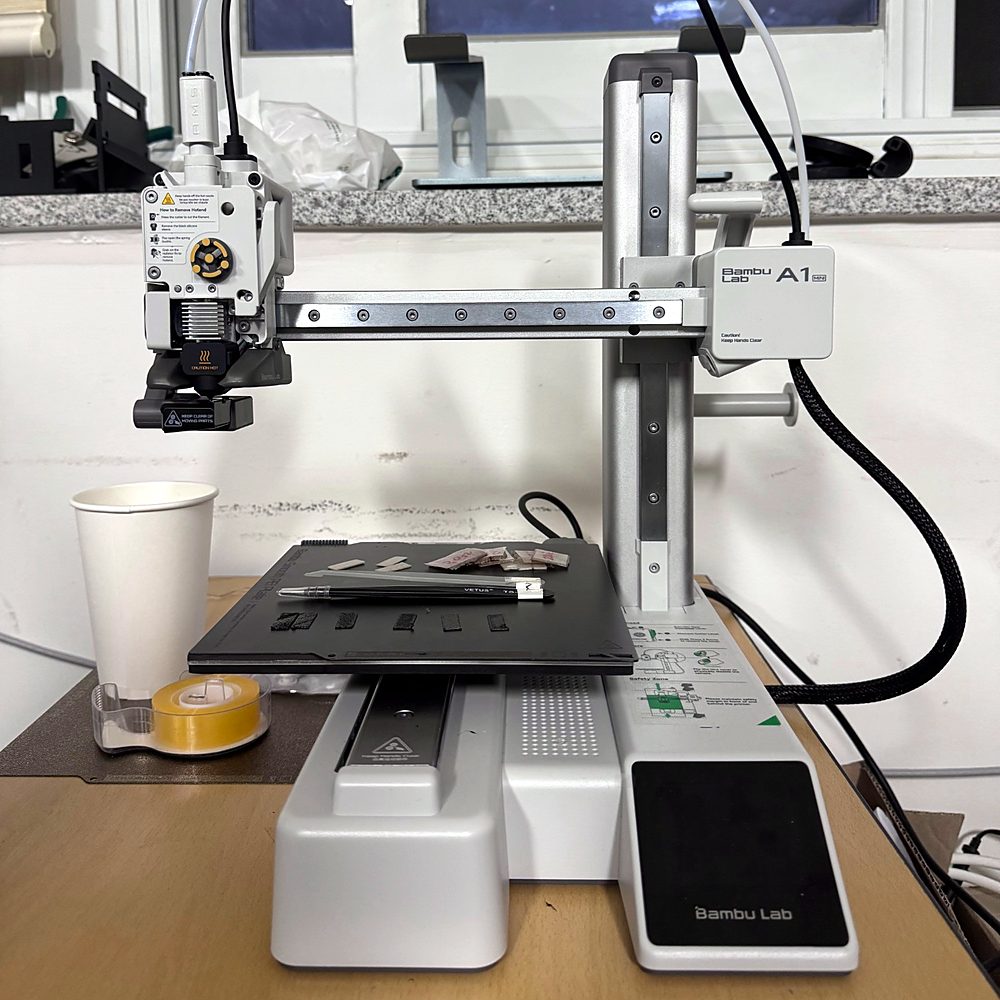
  • Bambu Lab A1 mini
    시제품 제작

    Bambu Lab A1 mini

    소형 FDM 3D 프린터

    • 출력 크기 180 × 180 × 180 mm
    • 노즐 최고 300 °C · 자동 보정
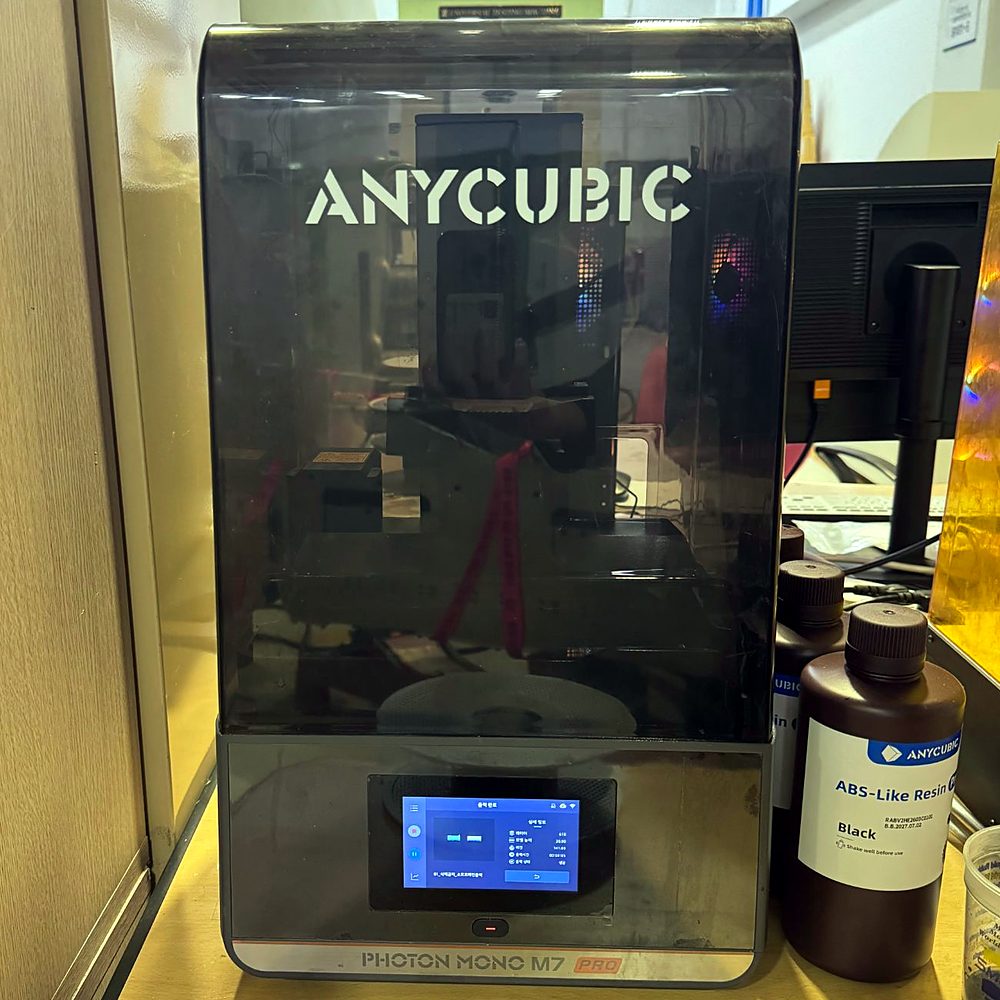
  • Anycubic Photon Mono M7 Pro
    시제품 제작

    Anycubic Photon Mono M7 Pro

    레진 3D 프린터 (MSLA)

    • 출력 크기 223 × 126 × 230 mm
    • 10.1인치 14K 모노 LCD

연구과제

진행 중 3

  • 2026.01 – 2030.12선천녹내장 정밀 치료를 위한 자성 마이크로 로봇 수술 시스템 개발
  • 2026.01 – 2028.12안구 전방 내 마이크로 로봇 튜브 이식을 통한 실시간 안압 측정 및 적시 적응형 녹내장 치료 플랫폼 개발
  • 2022.06 – 2027.02스스로 설치되는 밀리스케일 로보틱 뉴럴 임플란트

종료 8

  • 2025.07 – 2026.06산학협력 과제
  • 2025.03 – 2026.02원전 내 실린더형 금속폐기물용 적응형 그리퍼 설계
  • 2025.03 – 2026.02영구자석 기반의 로봇 카테터 개발
  • 2024.07 – 2025.08산학협력 과제
  • 2024.03 – 2025.02원전 필터 교체용 엔드이펙터 툴 설계
  • 2024.02 – 2024.12산학협력 과제
  • 2023.01 – 2025.12산학협력 과제
  • 2022.08 – 2024.10산학협력 과제